- 130 Nm de binário de pico Margem suficiente para um ombro ou cotovelo humanóide que segura uma ferramenta, uma carga ou o peso de um antebraço estendido.
- 150 rpm em vazio A redução de 20:1 proporciona a saída mais rápida dos dois módulos de gama média, o que encurta os movimentos de alcance e reposicionamento.
- Feedback de posição de 17 bits O encoder resolve 131 072 incrementos por volta de saída e suporta uma repetibilidade de 0,1° ou melhor.
- O corpo mais curto da sua classe de diâmetro Com 59 mm de comprimento, é o mais compacto axialmente dos módulos da classe de 100 mm, o que ajuda quando duas articulações ficam sobrepostas dentro de um mesmo ombro.
- 1,2 kg com 113 Nm/kg A densidade de binário mantém baixa a massa dos membros, pelo que as articulações mais acima na cadeia trabalham menos para mover o braço.
- 48 V em toda a gama Todos os atuadores rotativos da Xynova partilham a mesma tensão de entrada, pelo que um membro pode funcionar com uma única alimentação, da anca ao pulso.

Descrição
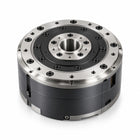
O PR20-102-130-HS é um módulo de articulação integrado com redutor planetário para os eixos do braço e do tronco de um robô humanóide – as articulações que se movem constantemente e, ainda assim, têm de parar exatamente onde o controlador pediu. Reúne 130 Nm de binário de pico, 150 rpm de velocidade de saída em vazio e um encoder de 17 bits num corpo de 1,2 kg com Ø102 × 59 mm.
A designação do modelo descreve o hardware: 20 é a relação de redução planetária, 102 o diâmetro da caixa em milímetros e 130 o binário de pico em newton-metro. O módulo funciona com um barramento de 48 V, a mesma alimentação de todos os outros atuadores rotativos da gama, e mantém uma repetibilidade de 0,1° ou melhor.
Face ao seu parente mais próximo, o PR21-100-140-HS, este é o mais rápido e o de resolução mais fina dos dois. Ambos pesam 1,2 kg, mas o PR20 roda a 150 rpm em vez de 130, lê a posição com um encoder de 17 bits em vez de um de 16 bits e cabe num comprimento de 59 mm em vez de 61,7 mm. O PR21 responde com mais 10 Nm de binário de pico. Escolha este modelo quando o tempo de ciclo, a resolução do feedback ou o espaço axial decidem o projeto.
O binário de pico é o principal valor de binário da série. O binário nominal contínuo, a corrente nominal, a interface de comunicação e o significado do sufixo HS são confirmados com o orçamento.
Principais capacidades
- 130 Nm de binário de pico: Margem suficiente para um ombro ou cotovelo humanóide que segura uma ferramenta, uma carga ou o peso de um antebraço estendido.
- 150 rpm em vazio: A redução de 20:1 proporciona a saída mais rápida dos dois módulos de gama média, o que encurta os movimentos de alcance e reposicionamento.
- Feedback de posição de 17 bits: O encoder resolve 131 072 incrementos por volta de saída e suporta uma repetibilidade de 0,1° ou melhor.
- O corpo mais curto da sua classe de diâmetro: Com 59 mm de comprimento, é o mais compacto axialmente dos módulos da classe de 100 mm, o que ajuda quando duas articulações ficam sobrepostas dentro de um mesmo ombro.
- 1,2 kg com 113 Nm/kg: A densidade de binário mantém baixa a massa dos membros, pelo que as articulações mais acima na cadeia trabalham menos para mover o braço.
- 48 V em toda a gama: Todos os atuadores rotativos da Xynova partilham a mesma tensão de entrada, pelo que um membro pode funcionar com uma única alimentação, da anca ao pulso.
Este modelo é proposto sob orçamento. A configuração, os acessórios, o âmbito da integração e o prazo de entrega influenciam o valor final, pelo que o preço é confirmado por projeto em vez de ser publicado.
Comprar através da Robotix Market
Este produto é adquirido novo através de canais de distribuição estabelecidos e é expedido para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Tipo | Módulo de articulação integrado com redutor planetário |
|---|---|
| Modelo | PR20-102-130-HS |
| Binário de pico | 130 Nm |
| Velocidade em vazio | 150 rpm |
| Relação de redução | 20:1 |
| Densidade de binário | 113 Nm/kg |
| Peso | 1,2 kg |
| Dimensões | Ø102 × 59 mm |
| Resolução do encoder | 17 bits |
| Repetibilidade | ≤0,1° |
| Tensão de entrada | 48 V CC |
| Binário nominal contínuo | A confirmar no orçamento |
| Corrente nominal | A confirmar no orçamento |
| Interface de comunicação | A confirmar no orçamento |
| Significado do sufixo HS | A confirmar no orçamento |
| Preço | Apenas mediante orçamento |
Setores
Perguntas frequentes
É um módulo de articulação integrado para os eixos intermédios de um membro ou do tronco de um robô – ombros, cotovelos, rotação da cintura e do pescoço – onde a articulação tem de se mover depressa e estabilizar com precisão.
O binário de pico é de 130 Nm e a velocidade de saída em vazio de 150 rpm, através de um redutor planetário de 20:1.
Ambos pesam 1,2 kg. Este módulo é mais rápido, com 150 rpm contra 130 rpm, tem um encoder de 17 bits em vez de 16 bits e mede 59 mm de comprimento em vez de 61,7 mm. O PR21 fornece mais 10 Nm de binário de pico.
20 é a relação de redução, 102 o diâmetro da caixa em milímetros e 130 o binário de pico em newton-metro. O significado do sufixo HS é confirmado com o orçamento.
É proposto sob orçamento: a configuração, a quantidade e a entrega são confirmadas para cada projeto.
Sim. Indique-nos os modelos e as quantidades para o membro ou para o robô e orçamentamos o conjunto completo.
Vistos recentemente
Ainda não visualizou nenhum produto.