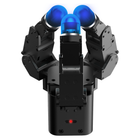
- Três dedos, nove articulações Três dedos idênticos com três articulações ativas cada mantêm uma cinemática simples; é a única Allegro Hand sem polegar.
- Articulações com controlo de corrente As nove articulações são independentes e têm controlo de corrente, pelo que um controlador define o esforço articular durante uma preensão, e não apenas a posição.
- Pontas com deteção de pressão em 360° Cada ponta é um sensor em forma de dedo que mede a pressão do ar em todas as direções através de um elemento capacitivo, com uma rigidez próxima da de um dedo humano.
- Uma cor que acompanha o contacto A ponta muda de cor consoante a sensibilidade tátil, pelo que o contacto se vê num relance sem ecrã de monitorização.
- 1,6 Nm na segunda articulação As articulações normais usam 288,35:1 para 0,92 Nm de binário de bloqueio; a segunda articulação de cada dedo usa 159,59:1 para 1,6 Nm.
- Carga de 12 kg com 1050 g A mão pesa 1050 g e suporta até 12 kg, consoante o método de medição.
- Software UXD, CAN a 500 Hz A Allegro Hand UXD monitoriza a mão, cria poses e executa movimentos a partir de botões, juntamente com algoritmos de preensão prontos a usar, por CAN a 500 Hz.


Descrição
A Wonik Allegro Hand V5 é a mão robótica destra de três dedos da Wonik Robotics: três dedos idênticos com três articulações ativas cada, 9 graus de liberdade no total, e cada articulação com controlo de corrente independente. É a única Allegro Hand sem polegar oponível, e a Wonik apresenta-a como uma plataforma de baixo custo para a manipulação destra em investigação e na indústria.
Cada ponta dos dedos é um sensor tátil omnidirecional de 360° em forma de dedo. Um elemento capacitivo mede a pressão do ar no seu interior, a ponta tem uma rigidez próxima da de um dedo humano e a sua cor muda consoante a sensibilidade tátil, pelo que o contacto se vê num relance. Com algoritmos de preensão prontos a usar para diferentes formas de objeto, a V5 manuseia desde peças rígidas até materiais moles e deformáveis, o que a torna adequada para a investigação em preensão e para a manipulação industrial.
As articulações normais usam uma redução de 288,35:1 para 0,92 Nm de binário de bloqueio e 0,23 Nm de binário nominal, e a segunda articulação de cada dedo usa 159,59:1 para 1,6 Nm de binário de bloqueio e 0,48 Nm de binário nominal. A resolução articular é de 0,088°; a mão pesa 1050 g e suporta até 12 kg, consoante o método de medição. Os tipos de ponta A a D alteram a forma como a superfície de silicone é suportada, para uma preensão firme, delicada, forte ou lateral. O controlo funciona por CAN a 500 Hz com uma alimentação de 24,0 V e 5,0 A, com a aplicação Allegro Hand UXD para monitorização, geração de poses e controlo de movimentos.
Precisa de um polegar? A Allegro Hand V5 Plus usa os mesmos sensores nas pontas em três dedos e um polegar, com 16 articulações e uma carga de 15 kg, e a Allegro Hand V5 Sense acrescenta deteção de pressão nas articulações dos dedos. A Allegro Hand V4 é a mão anterior de quatro dedos com controlo de binário e sem deteção tátil, e a Allegro Hand V6 F tem cinco dedos. Compare todas as nossas mãos robóticas destras.
Capacidades principais
- Três dedos, nove articulações: Três dedos idênticos com três articulações ativas cada mantêm uma cinemática simples; é a única Allegro Hand sem polegar.
- Articulações com controlo de corrente: As nove articulações são independentes e têm controlo de corrente, pelo que um controlador define o esforço articular durante uma preensão, e não apenas a posição.
- Pontas com deteção de pressão em 360°: Cada ponta é um sensor em forma de dedo que mede a pressão do ar em todas as direções através de um elemento capacitivo, com uma rigidez próxima da de um dedo humano.
- Uma cor que acompanha o contacto: A ponta muda de cor consoante a sensibilidade tátil, pelo que o contacto se vê num relance sem ecrã de monitorização.
- 1,6 Nm na segunda articulação: As articulações normais usam 288,35:1 para 0,92 Nm de binário de bloqueio; a segunda articulação de cada dedo usa 159,59:1 para 1,6 Nm.
- Carga de 12 kg com 1050 g: A mão pesa 1050 g e suporta até 12 kg, consoante o método de medição.
- Software UXD, CAN a 500 Hz: A Allegro Hand UXD monitoriza a mão, cria poses e executa movimentos a partir de botões, juntamente com algoritmos de preensão prontos a usar, por CAN a 500 Hz.
Este modelo é vendido mediante orçamento. A configuração, os acessórios, o âmbito da integração e o prazo de entrega alteram o valor final, pelo que o preço é confirmado projeto a projeto em vez de ser publicado.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Marca | Wonik Robotics |
|---|---|
| Modelo | Allegro Hand V5 |
| Dedos | 3 (sem polegar) |
| Graus de liberdade | 9 ativos (3 por dedo) |
| Controlo das articulações | Controlo de corrente independente em cada articulação |
| Acionamento | Motores CC |
| Relação de redução | 288,35:1; 159,59:1 na segunda articulação de cada dedo |
| Binário de bloqueio | 0,92 Nm; 1,6 Nm na segunda articulação |
| Binário nominal | 0,23 Nm; 0,48 Nm na segunda articulação |
| Resolução articular | 0,088° |
| Carga útil | 12 kg (consoante o método de medição) |
| Peso | 1050 g |
| Deteção nas pontas | Sensor de pressão omnidirecional de 360° em cada ponta; pressão do ar medida por um sensor capacitivo; rigidez semelhante à de um dedo humano |
| Cor das pontas | Muda consoante a sensibilidade tátil |
| Tipos de ponta | A (predefinida, preensão firme), B (objetos delicados), C (preensão forte), D (preensão lateral) |
| Comunicação | CAN, 500 Hz |
| Alimentação | 24,0 V, 5,0 A, 120 W |
| Software | Allegro Hand UXD (monitorização, geração de poses, controlo de movimentos); algoritmos de preensão prontos a usar; controlo em tempo real e simulação online |
| Marcação CE | Sim (certificado SZUTEST SZT-25MA36171-1, 2025) |
| Adaptador de montagem no braço | A confirmar no orçamento |
Setores
Perguntas frequentes
É vendida mediante orçamento: a configuração, a quantidade e a entrega são confirmadas projeto a projeto.
Três dedos e nenhum polegar, com três articulações ativas cada: 9 graus de liberdade, todos com controlo de corrente independente. Se precisa de um polegar e de 16 articulações, escolha a Allegro Hand V5 Plus.
Cada ponta é um sensor de pressão omnidirecional de 360° em forma de dedo: um elemento capacitivo mede a pressão do ar no seu interior, e a superfície muda de cor consoante a sensibilidade tátil.
Pesa 1050 g e suporta até 12 kg, consoante o método de medição.
O tipo A é o predefinido, com suporte interno para uma preensão firme. O tipo B coloca o suporte no exterior para objetos delicados, o tipo C é mais curto e só deteta na parte superior para uma preensão forte, e o tipo D tem um amplo suporte traseiro para preensões laterais.
Por CAN a 500 Hz, com uma alimentação de 24,0 V e 5,0 A. A Allegro Hand UXD oferece monitorização em tempo real, geração de poses e controlo de movimentos, com algoritmos de preensão prontos a usar; a montagem no seu braço é confirmada com o orçamento.
Vistos recentemente
Ainda não visualizou nenhum produto.