- Repetibilidade de ±0,05 mm Os três modelos mantêm ±0,05 mm, um valor dez vezes mais apertado do que o da série EBLM A.
- De 1 kg a 3 kg, de 380 mm a 600 mm O EBLM-1 transporta 1 kg a 380 mm, o EBLM-2 transporta 2 kg a 520 mm e o ARM-3 transporta 3 kg a 600 mm.
- Massa do braço de 2,6 kg a 12 kg O EBLM-1 pesa 2,6 kg, o EBLM-2 4,5 kg e o ARM-3 12 kg, pelo que a fixação e o manuseamento variam com o modelo.
- Um único curso articular em toda a família Todos os modelos se movem ±180° em J1, ±90° em J2, ±135° em J3, ±180° em J4, ±150° em J5 e ±180° em J6, às mesmas velocidades articulares.
- Gama de temperaturas de funcionamento O funcionamento está previsto de -10 a 50 °C, com grau de proteção IP50.
- Software aberto As interfaces ROS, Python e C++ funcionam sobre a comunicação do braço por CAN ou EtherCAT.
- Potência ajustada ao modelo A potência nominal é de 50 W, 80 W e 280 W, respetivamente, com um consumo máximo de 90 W, 110 W e 350 W a partir de uma alimentação de 28–48 VDC.


Descrição
A série Ti5 EBLM/ARM é uma família de braços leves de seis eixos com repetibilidade nominal de ±0,05 mm — dez vezes mais apertada do que a da série EBLM A, e a razão para escolher esta linha. Três modelos estão totalmente especificados: o EBLM-1, para 1 kg e 380 mm, o EBLM-2, para 2 kg e 520 mm, e o modelo designado tanto ARM-3 como EBLM-3, para 3 kg e 600 mm.
É na massa que os três mais se distinguem. O EBLM-1 pesa 2,6 kg e assenta num pequeno suporte de mesa; o EBLM-2 pesa 4,5 kg; o ARM-3 sobe para 12 kg e consome 280 W nominais face a 50 W e 80 W, pelo que a alimentação e a fixação têm de ser dimensionadas para o modelo e não para a série. Os três aceitam uma entrada de 28–48 VDC e um cabo padrão de um metro.
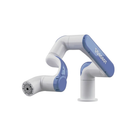
Tudo o resto é comum. O curso articular é de ±180° em J1, ±90° em J2, ±135° em J3, ±180° em J4, ±150° em J5 e ±180° em J6, com velocidades articulares idênticas e uma velocidade típica na ferramenta de 1 m/s. Os braços são em liga de alumínio azul e branca, têm grau IP50, funcionam de -10 a 50 °C e são controlados por CAN ou EtherCAT com interfaces ROS, Python e C++.
A série adequa-se a programadores e laboratórios que escrevem o seu próprio software de planeamento de movimento, perceção ou controlo, a cursos de formação profissional que ensinam cinemática de seis eixos e a integradores que pretendem um manipulador compacto numa base móvel ou personalizada. Um quarto modelo, o ARM-5, completa a família, e as suas características são confirmadas com o orçamento.
Principais capacidades
- Repetibilidade de ±0,05 mm: Os três modelos mantêm ±0,05 mm, um valor dez vezes mais apertado do que o da série EBLM A.
- De 1 kg a 3 kg, de 380 mm a 600 mm: O EBLM-1 transporta 1 kg a 380 mm, o EBLM-2 transporta 2 kg a 520 mm e o ARM-3 transporta 3 kg a 600 mm.
- Massa do braço de 2,6 kg a 12 kg: O EBLM-1 pesa 2,6 kg, o EBLM-2 4,5 kg e o ARM-3 12 kg, pelo que a fixação e o manuseamento variam com o modelo.
- Um único curso articular em toda a família: Todos os modelos se movem ±180° em J1, ±90° em J2, ±135° em J3, ±180° em J4, ±150° em J5 e ±180° em J6, às mesmas velocidades articulares.
- Gama de temperaturas de funcionamento: O funcionamento está previsto de -10 a 50 °C, com grau de proteção IP50.
- Software aberto: As interfaces ROS, Python e C++ funcionam sobre a comunicação do braço por CAN ou EtherCAT.
- Potência ajustada ao modelo: A potência nominal é de 50 W, 80 W e 280 W, respetivamente, com um consumo máximo de 90 W, 110 W e 350 W a partir de uma alimentação de 28–48 VDC.
Este modelo é proposto sob orçamento. A configuração, os acessórios, o âmbito da integração e o prazo de entrega influenciam o valor final, pelo que o preço é confirmado por projeto em vez de ser publicado.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Marca | Ti5 Robotics |
|---|---|
| Série | EBLM/ARM |
| Variantes | EBLM-1, EBLM-2, ARM-3 (também designado EBLM-3) |
| Variante adicional | ARM-5, parâmetros confirmados no orçamento |
| Tipo de produto | Braço robótico colaborativo de seis eixos |
| Graus de liberdade | 6 |
| Carga nominal | EBLM-1 1 kg; EBLM-2 2 kg; ARM-3 3 kg |
| Raio de trabalho | EBLM-1 380 mm; EBLM-2 520 mm; ARM-3 600 mm |
| Peso do braço | EBLM-1 2,6 kg; EBLM-2 4,5 kg; ARM-3 12 kg |
| Repetibilidade | ±0,05 mm |
| Curso articular | J1 ±180°, J2 ±90°, J3 ±135°, J4 ±180°, J5 ±150°, J6 ±180° |
| Velocidade articular | J1–J3 180°/s, J4–J6 220°/s |
| Velocidade típica na ferramenta | 1 m/s |
| Barramento de comunicação | CAN / EtherCAT |
| Interfaces de programação | ROS, Python, C++ |
| Alimentação | 28–48 VDC |
| Potência nominal | EBLM-1 50 W; EBLM-2 80 W; ARM-3 280 W |
| Potência máxima | EBLM-1 90 W; EBLM-2 110 W; ARM-3 350 W |
| Temperatura de funcionamento | -10 a 50 °C |
| Grau de proteção | IP50 |
| Material da estrutura | Liga de alumínio |
| Acabamento | Azul e branco |
| Comprimento padrão do cabo | 1 m |
| Preço | Apenas sob orçamento |
Setores
Perguntas frequentes
Três estão totalmente especificados: o EBLM-1, o EBLM-2 e o modelo designado tanto ARM-3 como EBLM-3. Um quarto, o ARM-5, completa a família, e as suas especificações são confirmadas com o orçamento.
Não. Os dois nomes referem-se à mesma unidade, designada tanto ARM-3 como EBLM-3. A designação atual é confirmada no orçamento.
Na precisão e na gama. Os braços EBLM/ARM oferecem repetibilidade de ±0,05 mm face a ±0,5 mm, abrangem de 1 kg a 3 kg e de 380 mm a 600 mm e estão previstos para uma gama de funcionamento de -10 a 50 °C. A série A é mais rápida na ferramenta na sua variante mais pequena e tem um curso mais amplo em J2.
Os modelos abrangem de 1 kg a 3 kg de carga nominal e de 380 mm a 600 mm de raio de trabalho, com pesos do braço de 2,6 kg a 12 kg.
Interfaces ROS, Python e C++ sobre comunicação CAN ou EtherCAT, o que serve equipas que escrevem o seu próprio código de planeamento de movimento ou de controlo.
São fornecidos mediante orçamento: a configuração, a quantidade e a entrega são confirmadas para cada projeto, e o preço é definido no orçamento.
Vistos recentemente
Ainda não visualizou nenhum produto.