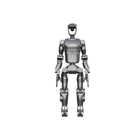
- 1,4 m-es, 45 kg-os kétlábú váz A robot 1,4 m magas, karfesztávolsága 1,26 m, bruttó tömege 45 kg, és két lábon legfeljebb 1 m/s sebességgel jár.
- 42 szabadsági fok 30 ízületi motorral Minden ízület hullámhajtóművet használ 16/18 bites enkóderfelbontással, a két nagy pontosságú ügyes robotkéz pedig egyenként hat szabadsági fokkal bővíti ezt.
- Karonként 3 kg, a kézben 1,5 kg Az egy karra eső terhelés 3 kg, a kéz terhelhetősége 1,5 kg, a végeffektor ismétlési pontossága mindkét változatnál 0,3 mm vagy jobb.
- Jetson AGX Orin 64 GB mindkét változatban A fedélzeti számítást egy NVIDIA Jetson AGX Orin 64 GB Developer Kit végzi, így az egyik változatra írt szoftver általában a másikon is használható.
- Az érzékelés különbözteti meg a két változatot A Flagship változat két hattengelyes erőérzékelőt kap a karok végén, egy Intel RealSense D435i fejkamerát, két RealSense D450 csuklókamerát és akadálykerülő érzékelést; a Standard változat ezek egyikével sem rendelkezik.
- CAN vagy EtherCAT az ízületeknél Az ízületek CAN vagy EtherCAT, a kezek 485-ös vagy CAN buszon kommunikálnak, így a robot beilleszthető egy meglévő valós idejű vezérlési architektúrába.
- Alumíniumötvözet váz ABS burkolat alatt A teherviselő szerkezet alumíniumötvözetből és hasonló anyagokból, a külső burkolat ABS-ből és hasonló anyagokból készül.


Leírás
A T140A emberi arányú, járó humanoid a teljes méretű kategória kisebbik végén: 1,4 m magas, 45 kg tömegű, karfesztávolsága 1,26 m, és 42 szabadsági fokát 30 ízületi motor mozgatja. Ez a Ti5 kínálatának egyetlen ilyen magasságú, lábakon járó robotja, és 45 kg-mal egyben a sorozat legkönnyebb komplett platformja.
A lényeg a hajtás. A Ti5 fő profilja a csuklómodulok gyártása, és itt minden ízület hullámhajtóművet használ 16/18 bites enkóderfelbontással, CAN vagy EtherCAT buszon, az ügyes robotkezek pedig 485-ös vagy CAN buszra csatlakoznak. Minden kar 3 kg-ra, minden kéz 1,5 kg-ra van méretezve, a végeffektor ismétlési pontossága 0,3 mm vagy jobb, a robot pedig két lábon legfeljebb 1 m/s sebességgel jár.
Két változatban kapható, és mechanikailag ugyanarról a robotról van szó. A magasság, a tömeg, a karfesztávolság, a szabadsági fokok, a teherbírás, az ízületek száma, a járási sebesség, az anyagok és a Jetson AGX Orin 64 GB Developer Kit azonos. A Flagship változat hozzáadja az érzékelési réteget: két hattengelyes erőérzékelőt a karok végén, egy Intel RealSense D435i kamerát a fejben, két RealSense D450 csuklókamerát, valamint akadálykerülő érzékelést. A Standard változatból mindez hiányzik, ami azoknak a csapatoknak felel meg, amelyek saját érzékelőkészletet szerelnek fel, vagy helyváltoztatáson és teljestest-vezérlésen dolgoznak, miközben az érzékelést a laboratóriumi műszerezés biztosítja.
Ez inkább fejlesztési platform, mint egy adott feladatra szánt robot: kétlábú váz ízületi szintű interfészekkel, amely a helyváltoztatás és a manipuláció kutatását, a megtestesült MI szoftveres fejlesztését és az ipari minőségű hajtásokon alapuló oktatást szolgálja. Az akkumulátor kapacitását, az üzemidőt és a védettséget az árajánlattal együtt erősítjük meg.
Fő képességek
- 1,4 m-es, 45 kg-os kétlábú váz: A robot 1,4 m magas, karfesztávolsága 1,26 m, bruttó tömege 45 kg, és két lábon legfeljebb 1 m/s sebességgel jár.
- 42 szabadsági fok 30 ízületi motorral: Minden ízület hullámhajtóművet használ 16/18 bites enkóderfelbontással, a két nagy pontosságú ügyes robotkéz pedig egyenként hat szabadsági fokkal bővíti ezt.
- Karonként 3 kg, a kézben 1,5 kg: Az egy karra eső terhelés 3 kg, a kéz terhelhetősége 1,5 kg, a végeffektor ismétlési pontossága mindkét változatnál 0,3 mm vagy jobb.
- Jetson AGX Orin 64 GB mindkét változatban: A fedélzeti számítást egy NVIDIA Jetson AGX Orin 64 GB Developer Kit végzi, így az egyik változatra írt szoftver általában a másikon is használható.
- Az érzékelés különbözteti meg a két változatot: A Flagship változat két hattengelyes erőérzékelőt kap a karok végén, egy Intel RealSense D435i fejkamerát, két RealSense D450 csuklókamerát és akadálykerülő érzékelést; a Standard változat ezek egyikével sem rendelkezik.
- CAN vagy EtherCAT az ízületeknél: Az ízületek CAN vagy EtherCAT, a kezek 485-ös vagy CAN buszon kommunikálnak, így a robot beilleszthető egy meglévő valós idejű vezérlési architektúrába.
- Alumíniumötvözet váz ABS burkolat alatt: A teherviselő szerkezet alumíniumötvözetből és hasonló anyagokból, a külső burkolat ABS-ből és hasonló anyagokból készül.
Ezt a modellt árajánlat alapján kínáljuk. A konfiguráció, a tartozékok, az integráció terjedelme és a szállítási ütemezés mind befolyásolja a végösszeget, ezért az árat projektenként erősítjük meg, és nem tesszük közzé.
Vásárlás a Robotix Marketen keresztül
Ez a termék bevett forgalmazási csatornákon keresztül, újonnan kerül beszerzésre, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezéssel kapcsolatos felelősségi köröket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza az Ön telephelyén történő telepítést.
Jellemzők
Műszaki adatok
| Márka | Ti5 Robotics |
|---|---|
| Modell | T140A |
| Változatok | Standard modell; Flagship modell |
| Kialakítás | Kétlábú (lábakon járó), kétkarú humanoid |
| Teljes magasság | 1,4 m |
| Bruttó tömeg | 45 kg |
| Karfesztávolság | 1,26 m |
| Összes szabadsági fok | 42 |
| Ízületi motorok | 30 |
| Járási sebesség | 1 m/s két lábon |
| Egy kar terhelhetősége | 3 kg |
| Kéz terhelhetősége | 1,5 kg |
| A végeffektor ismétlési pontossága | ≤0,3 mm |
| Ügyes robotkezek | Nagy pontosságú ügyes robotkéz (kicsi), kezenként 6 szabadsági fok |
| Ízületi hajtás típusa | Hullámhajtómű |
| Ízületi enkóderfelbontás | 16/18 bit |
| Vezérlés és számítás | NVIDIA Jetson AGX Orin 64 GB Developer Kit (mindkét változat) |
| Erőérzékelés | Flagship: hatdimenziós erőérzékelő × 2 a karok végén; Standard: nincs |
| Fejkamera | Flagship: Intel RealSense D435i × 1; Standard: nincs |
| Csuklókamerák | Flagship: Intel RealSense D450 × 2; Standard: nincs |
| Akadálykerülő érzékelés | Csak Flagship |
| Kommunikáció | Ízületek CAN/EtherCAT; kezek 485/CAN |
| Szerkezeti anyag | Alumíniumötvözet és hasonlók; burkolat ABS és hasonlók |
| Akkumulátor-kapacitás és üzemidő | Az ajánlatban pontosítjuk |
| Védettség | Az ajánlatban pontosítjuk |
| Ár | Kizárólag árajánlat alapján |
Iparágak
Gyakran ismételt kérdések
Csak az érzékelésben. A magasság, a tömeg, a karfesztávolság, a 42 szabadsági fok, a 30 ízületi motor, a teherbírás, az ismétlési pontosság, a járási sebesség, az anyagok és a Jetson AGX Orin 64 GB számítóegység azonos. A Flagship változat két hattengelyes erőérzékelőt kap a karok végén, egy Intel RealSense D435i fejkamerát, két RealSense D450 csuklókamerát és akadálykerülő érzékelést.
Igen. Kétlábú platform, haladási sebessége két lábon 1 m/s, szemben a sorozat kerekes T170C, T170D és T230C modelljeivel.
Az egy karra eső terhelés 3 kg, a kéz terhelhetősége 1,5 kg, a végeffektor ismétlési pontossága 0,3 mm vagy jobb. Mindkét érték azonos a Standard és a Flagship változatnál.
Mindkét változat fedélzeti NVIDIA Jetson AGX Orin 64 GB Developer Kittel működik. Az ízületek hullámhajtóművekkel és 16/18 bites enkóderekkel, CAN vagy EtherCAT buszon működnek, az ügyes robotkezek pedig 485-ös vagy CAN buszt használnak.
Az akkumulátor kapacitását és az üzemidőt az árajánlattal együtt erősítjük meg.
Árajánlat alapján kínáljuk. A változatot, a konfigurációt, a mennyiséget és a szállítást projektenként erősítjük meg, az árat pedig az árajánlatban határozzuk meg.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.