- Két 7 szabadságfokú kar Karonként hét szabadságfok biztosítja azt az elérést és tájolást, amelyet a berendezések és a munkafelületek megkövetelnek.
- Négy kormányozható kerék Az alap gyaloglás helyett kormányozható kerekeken halad az állomások között, így a mérnöki erőforrások a felsőtestre összpontosulnak.
- Összecsukható alsótest Az alsótest összecsukható, ami kibővíti a munkatartások körét az alacsonyan és a magasban végzett feladatokhoz.
- Egésztest-vezérlés 100 Hz-en Egy szimulációban, megerősítéses tanulással betanított vezérlő másodpercenként százszor alakítja át a feladattérbeli célokat ízületi célértékekké és keréksebességekké.
- Munkafolyamat-irányító Egy látás-nyelv réteg dönt a következő tevékenységről, és szöveges memóriát vezet az olyan megfigyelésekről, mint a gépek állapota és a darabszámok.
- Helyreállási viselkedés A megfogás megismétlése, egy megszakított művelet kijavítása és a leejtett tárgyra adott reakció egy hosszú munkafolyamat végrehajtásának része.
- Tanulás emberi videóból A Unified Robot Representation a mozgást feladattérbeli pózokként írja le, így az emberi felvételek előtanítanak egy stratégiát, amelyet aztán a robotos bemutatók igazítanak.

Leírás
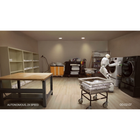
A Taku a Dyna Robotics kerekes félhumanoid robotja, amelyet a vállalat Dyna-2.1 fizikai ágensének hardvereként mutattak be. A két, egyenként hét szabadságfokú kar emberi formájú felsőtesten ül, amely egy négy kormányozható kerékkel felszerelt alap fölött helyezkedik el, az összecsukható alsótest pedig kibővíti a munkatartások körét az alacsonyan és a magasban végzett feladatokhoz. A test mérete nagyjából egy átlagos emberéhez igazodik, és éppen ez teszi az emberi csukló-, könyök- és mellkasmozgást tanítóanyagként hasznosíthatóvá.
A két név különböző dolgokat jelöl, és egy rendszer specifikálásakor érdemes külön kezelni őket: a Taku a robot, a Dyna-2.1 az az ágens, amely működteti. Az ágens három rétegből áll. Egy szimulációban, megerősítéses tanulással betanított egésztest-vezérlő 100 Hz-en alakítja át a feladattérbeli célokat ízületi célértékekké és keréksebességekké. Egy Dyna-2 cselekvési stratégia állítja elő a fizikai készségek pályáit. Egy látás-nyelv alapú munkafolyamat-irányító lassabb ütemben fut, és eldönti, mi következzen.
Ez a szétválasztás az oka annak, hogy a Taku bemutató munkafolyamata egy teljes üzemi mosoda, nem pedig egyetlen trükk. A Taku mosógépek, szárítógépek, egy hajtogatóasztal és tárolópolcok között dolgozik, és mivel a gépek különböző időpontokban végeznek, a hajtogatást időnként szüneteltetni kell, amíg egy másik állomást kiszolgál. A munkafolyamat-irányító a megfigyeléseiről vezetett szöveges memória alapján követi a haladást, például a gépek állapotát vagy az összehajtott törölközők számát, így akkor is ki tudja választani a következő tevékenységet, amikor a bizonyíték már nincs a kamera előtt. A hibákból való helyreállás követelmény: a megfogás megismétlése, egy megszakított művelet kijavítása, reagálás egy leejtett tárgyra.
A betanítás egy Unified Robot Representation nevű reprezentációt használ, amely a mozgást feladattérbeli pózokként írja le, és ezek a pózok az emberi felvételekben és a robotos bemutatókban közösek. Így az emberi videó előtaníthat egy stratégiát, amelyet aztán a robotspecifikus adatok ehhez a testhez igazítanak. A méreteket, a tömeget, a hasznos terhelést, a munkaterületet, a haladási sebességet és az üzemidőt a megrendelés előtt erősítjük meg. Hogy mely eljárásokat támogatja, hogyan mérik a teljesítményt és milyen felügyeletet igényel, azt érdemes írásban rögzíteni.
Fő képességek
- Két 7 szabadságfokú kar: Karonként hét szabadságfok biztosítja azt az elérést és tájolást, amelyet a berendezések és a munkafelületek megkövetelnek.
- Négy kormányozható kerék: Az alap gyaloglás helyett kormányozható kerekeken halad az állomások között, így a mérnöki erőforrások a felsőtestre összpontosulnak.
- Összecsukható alsótest: Az alsótest összecsukható, ami kibővíti a munkatartások körét az alacsonyan és a magasban végzett feladatokhoz.
- Egésztest-vezérlés 100 Hz-en: Egy szimulációban, megerősítéses tanulással betanított vezérlő másodpercenként százszor alakítja át a feladattérbeli célokat ízületi célértékekké és keréksebességekké.
- Munkafolyamat-irányító: Egy látás-nyelv réteg dönt a következő tevékenységről, és szöveges memóriát vezet az olyan megfigyelésekről, mint a gépek állapota és a darabszámok.
- Helyreállási viselkedés: A megfogás megismétlése, egy megszakított művelet kijavítása és a leejtett tárgyra adott reakció egy hosszú munkafolyamat végrehajtásának része.
- Tanulás emberi videóból: A Unified Robot Representation a mozgást feladattérbeli pózokként írja le, így az emberi felvételek előtanítanak egy stratégiát, amelyet aztán a robotos bemutatók igazítanak.
Ezt a modellt árajánlat alapján kínáljuk. A konfiguráció, a tartozékok, az integráció terjedelme és a szállítási ütemezés mind befolyásolja a végösszeget, ezért az árat projektenként határozzuk meg, és nem tesszük közzé.
Vásárlás a Robotix Marketen keresztül
Az egységet újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét, a konfigurációt és az üzembe helyezési felelősségeket az árajánlat részeként rögzítjük — a termék ára nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | DYNA |
|---|---|
| Gyártó | Dyna Robotics |
| Modell | Taku |
| Terméktípus | Kerekes félhumanoid robot mobil manipulációhoz |
| Karok | Két kar, egyenként 7 szabadságfokkal |
| Alap | Négy kormányozható kerék |
| Alsótest | Összecsukható, alacsony és magas munkatartásokhoz |
| Karaktuátorok | Kis áttételű bolygóműves aktuátorok |
| Ágens | Dyna-2.1, amely egésztest-vezérlőből, Dyna-2 cselekvési stratégiából és látás-nyelv alapú munkafolyamat-irányítóból áll |
| Vezérlési frekvencia | Egésztest-vezérlő 100 Hz-en |
| Vezérlő betanítása | Megerősítéses tanulás szimulációban |
| Mozgásreprezentáció | Unified Robot Representation feladattérbeli pózokban |
| Bemutatott munkafolyamat | Üzemi mosoda mosógépekkel, szárítógépekkel, hajtogatóasztallal és tárolással |
| Magasság és tömeg | Árajánlatkor egyeztetendő |
| Hasznos terhelés | Árajánlatkor egyeztetendő |
| Munkaterület | Árajánlatkor egyeztetendő |
| Haladási sebesség | Árajánlatkor egyeztetendő |
| Akkumulátoros üzemidő | Árajánlatkor egyeztetendő |
Iparágak
Gyakran ismételt kérdések
A Taku a robot hardvere. A Dyna-2.1 az a fizikai ágens, amely rajta fut, és egy egésztest-vezérlőből, a Dyna-2 cselekvési stratégiából és egy látás-nyelv alapú munkafolyamat-irányítóból áll.
Nem. Négy kormányozható keréken halad. Az összecsukható alsótest a munkatartást változtatja meg, de nem kétlábú járóplatform.
A munkafolyamat-irányító követi a haladást, és a megfigyelésekről vezetett szöveges memória, például a gépek állapota és a darabszámok alapján választja ki a következő tevékenységet, így olyan információ alapján is tud cselekedni, amely már nem látható.
A helyreállás a tervezés része: a megfogás megismétlése, egy megszakított művelet kijavítása és a leejtett tárgyra adott reakció. Ez meghatározott feladatokon belül bemutatott képesség, nem korlátlan autonómia.
A méreteket, a hasznos terhelést és az üzemidőt a megrendelés előtt erősítjük meg.
Árajánlat alapján kínáljuk. A konfigurációt, a mennyiséget és a szállítást projektenként egyeztetjük.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.