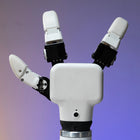
- Version main droite, vendue à l'unité Cette fiche correspond à une main droite, référence 4010700100, pour une installation à un seul bras ou pour compléter une installation à deux mains.
- Trois doigts, six articulations Les trois doigts se déplacent grâce à six articulations, chacune actionnée par son propre servomoteur numérique.
- Commande en couple, vitesse et position Dix niveaux de couple règlent la préhension jusqu'à la charge nominale de 500 g sur une course de 0–130 mm.
- Retour de préhension en temps réel Une communication haute fréquence à 100 Hz via RS-485 transmet l'état de préhension pendant que la main travaille.
- Python, ROS1 et ROS2 Python est pris en charge avec ROS1, ROS2 et la simulation RViz, et les protocoles série et de commande des moteurs sont ouverts.
- Conçue pour un million de cycles La main est conçue pour une durée de vie de 1 000 000 de cycles ou plus.


Description
Voici une myGripper H100 en version main droite, référence Elephant Robotics 4010700100. La H100 est la main dextre à trois doigts d'Elephant Robotics pour le myCobot Pro 630 et la série Mercury. Robotix Market propose également la main gauche à l'unité, ainsi que la paire assortie gauche + droite en tant que produit distinct ; cette fiche concerne une seule main droite.
Une seule main droite équipe un bras : un myCobot Pro 630 travaillant seul, ou le bras droit d'une installation Mercury à deux bras dont le côté gauche est déjà équipé. La version main gauche (référence 4010700101) présente les mêmes caractéristiques et diffère par la latéralité : commandez donc le côté qui correspond au bras que vous équipez ainsi qu'aux prises et aux gestes que vous comptez programmer.
Six servomoteurs numériques actionnent les six articulations mobiles de la main. Chaque servomoteur prend en charge la commande en courant, en position et en vitesse : une prise peut ainsi être définie par le couple de sortie, la vitesse de mouvement et la position absolue, plutôt que par une simple ouverture et fermeture. Dix niveaux de couple ajustent la force de préhension jusqu'à la charge nominale de 500 g sur une course de 0–130 mm, chaque articulation se déplace à 60° par seconde, et l'état de préhension est surveillé en temps réel grâce à une communication haute fréquence à 100 Hz via RS-485.
Le développement est ouvert : les protocoles du port série et de commande des moteurs sont accessibles pour vos propres développements, et Python est pris en charge, de même que ROS1, ROS2 et la simulation RViz. La main pèse 780 g, est alimentée en 24 V sous 2 A via un connecteur circulaire M8 et est conçue pour 1 000 000 de cycles ou plus. Son jeu de câbles comprend un module USB vers 485 pour raccorder la main à un ordinateur.
Principales capacités
- Version main droite, vendue à l'unité : Cette fiche correspond à une main droite, référence 4010700100, pour une installation à un seul bras ou pour compléter une installation à deux mains.
- Trois doigts, six articulations : Les trois doigts se déplacent grâce à six articulations, chacune actionnée par son propre servomoteur numérique.
- Commande en couple, vitesse et position : Dix niveaux de couple règlent la préhension jusqu'à la charge nominale de 500 g sur une course de 0–130 mm.
- Retour de préhension en temps réel : Une communication haute fréquence à 100 Hz via RS-485 transmet l'état de préhension pendant que la main travaille.
- Python, ROS1 et ROS2 : Python est pris en charge avec ROS1, ROS2 et la simulation RViz, et les protocoles série et de commande des moteurs sont ouverts.
- Conçue pour un million de cycles : La main est conçue pour une durée de vie de 1 000 000 de cycles ou plus.
Acheter via Robotix Market
Cet appareil est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie constructeur complète. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | Elephant Robotics |
|---|---|
| Modèle | myGripper H100, main droite |
| Référence | 4010700100 |
| Type de produit | Main robotisée dextre à trois doigts, vendue à l'unité |
| Main | Droite |
| Doigts | 3 |
| Articulations mobiles | 6 |
| Moteurs | 6 servomoteurs numériques avec commande en courant, en position et en vitesse |
| Charge utile | 500 g |
| Réglage du couple | 10 niveaux |
| Course (diamètre) | 0–130 mm |
| Vitesse de mouvement | 60° par seconde par articulation |
| Poids | 780 g |
| Durée de vie | 1 000 000 de cycles ou plus |
| Interface électrique | Connecteur circulaire M8 |
| Alimentation | 24 V, 2 A |
| Interface de communication | RS-485 |
| Fréquence de communication | Valeur nominale supérieure à 50 Hz ; communication haute fréquence à 100 Hz pour la surveillance de l'état de préhension |
| Protocole | MODBUS ; format de données hexadécimal, 8N1 |
| Puce de contrôle principale | ESP32, double cœur 240 MHz, 600 DMIPS, 520 KB de SRAM, Wi-Fi, Bluetooth bimode |
| Programmation | Python ; ROS1, ROS2 et simulation RViz ; protocoles ouverts du port série et de commande des moteurs |
| Modèles compatibles | myCobot Pro 630, série Mercury |
| Contenu de la boîte | Main dextre à trois doigts (droite) ; câble à connecteurs circulaires 8 broches aux deux extrémités ; câble de rallonge ; module USB vers 485 ; connecteur circulaire 8 broches avec câble de rallonge de 2 m ; câble de données USB |
Secteurs
Questions fréquentes
D'une seule main : la version main droite de la myGripper H100, référence 4010700100. La main gauche (4010700101) et la paire assortie gauche + droite sont proposées séparément.
Les caractéristiques sont identiques pour les deux : trois doigts, six articulations servo-actionnées, 500 g de charge utile, 780 g de poids et commande RS-485. Elles diffèrent par la latéralité : choisissez donc le côté qui correspond à votre bras et aux prises que vous prévoyez.
Elephant Robotics indique le myCobot Pro 630 et la série Mercury comme modèles compatibles. Indiquez-nous le modèle de votre bras et nous confirmerons la compatibilité avant votre commande.
Via les protocoles ouverts du port série et de commande des moteurs, sur RS-485 avec MODBUS, avec prise en charge de Python et des flux de travail ROS1, ROS2 et de simulation RViz.
La main droite, un câble à connecteurs circulaires 8 broches aux deux extrémités, un câble de rallonge, un module USB vers 485, un connecteur circulaire 8 broches avec un câble de rallonge de 2 m et un câble de données USB.
La main droite Elephant Robotics myGripper H100 est proposée à €805 sur votre marché.
Consultés récemment
Vous n'avez encore consulté aucun produit.