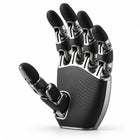
- 22 articulaciones, todas accionadas por motor Cinco en el pulgar, cuatro en cada uno de los dedos índice, corazón y anular, y cinco en el meñique, que gana un eje de rotación.
- Escala de mano humana con 620 g Una mano de aleación de aluminio que mide 102 × 187 × 26 mm y sostiene 1 kg de forma continua y 2 kg en pico.
- Protección contra impactos en cada articulación Una estructura de protección resguarda las microrreductoras de precisión cuando una articulación recibe un golpe externo extremo.
- Reversible, con doble codificador Cada articulación puede moverse en sentido inverso e informa de su posición mediante dos codificadores.
- Gigabit Ethernet, USB o RS-485 Dos puertos Ethernet T1s y USB ejecutan el lazo de control a 1000 Hz y el RS-485 de alta velocidad a 50 Hz, y en la configuración Ethernet una cámara de palma se conecta directamente a la mano.
- 15–65 V mediante XT30 La mano admite un amplio rango de alimentación a través de un conector XT30 y consume hasta 200 W en pico.

Descripción
La Unitree Dex5-S es la mano robótica diestra de 22 grados de libertad de Unitree, construida a escala 1:1 de una mano humana y con cada articulación accionada por su propio motor. El pulgar tiene cinco grados de libertad; el índice, el corazón y el anular, cuatro cada uno; y el meñique, cinco, incluido un eje de rotación. Las 22 articulaciones son reversibles, llevan doble codificador y funcionan con microrreductoras de precisión.
Ese accionamiento completo la distingue de la Dex5-1 de Unitree, que tiene 20 grados de libertad, 16 de ellos activos, pesa 1100 g y se conecta por USB. La Dex5-S concentra más movimiento en una mano más pequeña: 620 g en una carcasa de aleación de aluminio que mide 102 × 187 × 26 mm, y sostiene 1 kg de forma continua y 2 kg en pico. Es adecuada para equipos de investigación y fabricantes de humanoides que trabajan en teleoperación, manipulación dentro de la mano y aprendizaje a partir de demostraciones humanas, donde una mano del tamaño de la del operador mantiene directa la correspondencia de movimientos.
Cada articulación cuenta con una estructura de protección contra impactos que resguarda sus engranajes cuando recibe un golpe externo extremo. La mano funciona con 15–65 V a través de un conector XT30 con un pico de 200 W y se conecta por Gigabit Ethernet (dos puertos T1s, 1000BASE-T1), USB o RS-485 de alta velocidad a 6 Mbps; Ethernet y USB cierran el lazo de control a 1000 Hz, y RS-485 a 50 Hz. En la configuración Ethernet, una cámara de palma se conecta directamente a la mano. Cada articulación recibe órdenes de modo, posición, velocidad, par, rigidez y amortiguación, e informa de modo, posición, velocidad, par, temperatura, tensión y corriente.
Esta es la Dex5-S sin detección táctil; la Dex5-S Pro la añade a la misma mano. El lado de la mano y el montaje en su brazo o robot humanoide se confirman con el presupuesto. Compárela con el resto de nuestras manos robóticas diestras.
Capacidades clave
- 22 articulaciones, todas accionadas por motor: Cinco en el pulgar, cuatro en cada uno de los dedos índice, corazón y anular, y cinco en el meñique, que gana un eje de rotación.
- Escala de mano humana con 620 g: Una mano de aleación de aluminio que mide 102 × 187 × 26 mm y sostiene 1 kg de forma continua y 2 kg en pico.
- Protección contra impactos en cada articulación: Una estructura de protección resguarda las microrreductoras de precisión cuando una articulación recibe un golpe externo extremo.
- Reversible, con doble codificador: Cada articulación puede moverse en sentido inverso e informa de su posición mediante dos codificadores.
- Gigabit Ethernet, USB o RS-485: Dos puertos Ethernet T1s y USB ejecutan el lazo de control a 1000 Hz y el RS-485 de alta velocidad a 50 Hz, y en la configuración Ethernet una cámara de palma se conecta directamente a la mano.
- 15–65 V mediante XT30: La mano admite un amplio rango de alimentación a través de un conector XT30 y consume hasta 200 W en pico.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | Unitree Robotics |
|---|---|
| Modelo | Dex5-S |
| Escala | Mano humana 1:1 |
| Grados de libertad | 22 |
| Pulgar | 5 GDL |
| Índice, corazón y anular | 4 GDL cada uno |
| Meñique | 5 GDL, incluido un eje de rotación |
| Accionamiento | Las 22 articulaciones accionadas por motor y reversibles |
| Codificadores | Doble codificador en cada articulación |
| Engranajes | Microrreductoras de precisión |
| Protección contra impactos | Los 22 GDL |
| Carga útil (continua) | 1 kg por mano |
| Carga útil de pico | 2 kg |
| Dimensiones (L × An × Al) | 102 × 187 × 26 mm |
| Peso | 620 g |
| Carcasa | Aleación de aluminio |
| Detección táctil | Ninguna (incluida en la Dex5-S Pro) |
| Tensión de alimentación | 15–65 V |
| Conector de alimentación | XT30 |
| Potencia de pico | 200 W |
| Comunicación | Ethernet T1s × 2, RS-485 de alta velocidad × 1, USB × 1 |
| Gigabit Ethernet | Sí (configuración 1000BASE-T1) |
| Velocidad de transmisión | 6 Mbps |
| Frecuencia del lazo de control | 1000 Hz (Ethernet T1s / USB); 50 Hz (RS-485 de alta velocidad) |
| Detección y respuesta | Modo, posición, velocidad, par, temperatura, tensión y corriente de cada articulación |
| Órdenes de control | Modo, posición, velocidad, par, rigidez y amortiguación de cada articulación |
| Cámara de palma | Se conecta directamente a la mano en la configuración Gigabit Ethernet |
| Lado de la mano | Izquierda o derecha, a confirmar con el pedido |
| Montaje en el robot y compatibilidad | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
La mano robótica diestra Unitree Dex5-S 22-DoF tiene un precio de €5.975 en su mercado.
Veintidós: cinco en el pulgar, cuatro en cada uno de los dedos índice, corazón y anular, y cinco en el meñique, incluido un eje de rotación. Las 22 articulaciones están accionadas por motor y son reversibles.
No. La Dex5-S Pro añade detección táctil a la misma mano de 22 GDL; las dimensiones, el peso y la especificación eléctrica son comunes a ambas.
Sostiene 1 kg de forma continua y 2 kg en pico, por mano. Cada una de las 22 articulaciones tiene protección contra impactos para su reductora.
Por Gigabit Ethernet (dos puertos T1s, 1000BASE-T1), USB o RS-485 de alta velocidad a 6 Mbps, con una alimentación de 15–65 V. Ethernet y USB ejecutan un lazo de control de 1000 Hz y RS-485 funciona a 50 Hz; el lado de la mano y el montaje en su brazo o robot humanoide se confirman con el presupuesto.
La Dex5-1 tiene 20 grados de libertad, 16 de ellos activos, pesa 1100 g y se conecta por USB 2.0. La Dex5-S acciona sus 22 articulaciones, añade un eje de rotación al meñique y está construida a escala de mano humana con 620 g.
Mano robótica diestra Unitree Dex5-S 22-DoF
- Precio regular
- €5.975,00
- Precio de venta
Vistos recientemente
Aún no has visto ningún producto.