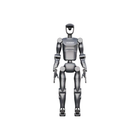
- Estructura de 1,75 m y 58 kg La plataforma mide 1,75 m de altura, con 1,5 m de envergadura y un peso bruto de 58 kg; es el robot con piernas más alto de la gama Ti5.
- 42 o 44 grados de libertad activos El número de articulaciones depende de la versión, así que la cifra exacta para una configuración elegida se confirma con el presupuesto.
- Encoders de 18 bits en cada articulación Las articulaciones combinan reductores armónicos con encoders de 18 bits sobre interfaces de actuador CAN o EtherCAT, una mejora respecto a la resolución de 16/18 bits del T140A.
- 1,5 kg por brazo con 0,3 mm de repetibilidad La carga por brazo es de 1,5 kg, con una repetibilidad del efector final de 0,3 mm o mejor, igual en ambas configuraciones.
- Cámara de profundidad y sensor de actitud de serie Ambas configuraciones llevan un sensor de actitud de alta precisión y una cámara de profundidad Intel RealSense D435i, mientras que en el T140A las cámaras son exclusivas de la versión Flagship.
- Batería de 48 V y 10 Ah Ambas configuraciones llevan una batería de 48 V y 10 Ah; la autonomía se confirma con el presupuesto.
- API de doble brazo para el desarrollo El fabricante proporciona una API de doble brazo como punto de entrada al software, y el Jetson AGX Orin 64 GB Developer Kit se encarga de la percepción y el control a bordo.


Descripción
El T170A V2 es el humanoide con piernas de tamaño real de la gama Ti5: 1,75 m de altura, 58 kg, 1,5 m de envergadura y 42 o 44 grados de libertad activos según la versión. Frente al T140A de 1,4 m, es 35 cm más alto y 13 kg más pesado, con mayor alcance, pero está diseñado para menos carga por brazo, 1,5 kg frente a 3 kg, de modo que ambos cubren extremos distintos de un mismo planteamiento de investigación.
La realimentación de las articulaciones es la otra mejora. Aquí cada articulación combina un reductor armónico con un encoder de 18 bits sobre una interfaz de actuador CAN o EtherCAT, mientras que el T140A usa 16/18 bits. Un sensor de actitud de alta precisión y una cámara de profundidad Intel RealSense D435i van montados en ambas configuraciones y no solo en la superior; la energía procede de una batería de 48 V y 10 Ah, y la estructura es de aleación de aluminio con carcasa de aluminio y ABS. La computación corre a cargo de un Jetson AGX Orin 64 GB Developer Kit, con una API de doble brazo como punto de entrada para el desarrollo.
Se ofrecen dos configuraciones, que se diferencian en los efectores finales. El modelo Standard conserva la estructura, la batería, el sensor de actitud y la cámara de profundidad. El modelo Flagship añade una mano hábil de alta precisión con seis grados de libertad activos por mano, dos sensores de fuerza de seis dimensiones en los extremos de los brazos para trabajos con mucho contacto y un paquete opcional de percepción para evitar obstáculos. Todo lo demás es igual, incluido el número de articulaciones de 42 o 44, por lo que la cifra exacta de grados de libertad de la versión elegida se confirma con el presupuesto.
La plataforma está pensada para laboratorios y equipos de I+D empresariales que trabajan en locomoción humanoide, manipulación con dos brazos y software de IA encarnada sobre hardware real, y para integradores que buscan una capa de interfaces bien definida en lugar de un equipo cerrado. La autonomía, la velocidad de marcha y el grado de protección se confirman con el presupuesto.
Capacidades principales
- Estructura de 1,75 m y 58 kg: La plataforma mide 1,75 m de altura, con 1,5 m de envergadura y un peso bruto de 58 kg; es el robot con piernas más alto de la gama Ti5.
- 42 o 44 grados de libertad activos: El número de articulaciones depende de la versión, así que la cifra exacta para una configuración elegida se confirma con el presupuesto.
- Encoders de 18 bits en cada articulación: Las articulaciones combinan reductores armónicos con encoders de 18 bits sobre interfaces de actuador CAN o EtherCAT, una mejora respecto a la resolución de 16/18 bits del T140A.
- 1,5 kg por brazo con 0,3 mm de repetibilidad: La carga por brazo es de 1,5 kg, con una repetibilidad del efector final de 0,3 mm o mejor, igual en ambas configuraciones.
- Cámara de profundidad y sensor de actitud de serie: Ambas configuraciones llevan un sensor de actitud de alta precisión y una cámara de profundidad Intel RealSense D435i, mientras que en el T140A las cámaras son exclusivas de la versión Flagship.
- Batería de 48 V y 10 Ah: Ambas configuraciones llevan una batería de 48 V y 10 Ah; la autonomía se confirma con el presupuesto.
- API de doble brazo para el desarrollo: El fabricante proporciona una API de doble brazo como punto de entrada al software, y el Jetson AGX Orin 64 GB Developer Kit se encarga de la percepción y el control a bordo.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma por proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Este producto se adquiere nuevo a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye el montaje en sus instalaciones.
Características
Especificaciones
| Marca | Ti5 Robotics |
|---|---|
| Modelo | T170A V2 |
| Versiones | Modelo Standard; modelo Flagship |
| Configuración | Humanoide con piernas y dos brazos |
| Altura total | 1,75 m |
| Peso bruto | 58 kg |
| Envergadura | 1,5 m |
| Grados de libertad activos totales | 42 o 44 según la configuración; a confirmar en el presupuesto |
| Carga por brazo | 1,5 kg |
| Repetibilidad del efector final | ≤0,3 mm |
| Manos hábiles | Flagship: mano hábil de alta precisión, 6 grados de libertad activos por mano; Standard: ninguna |
| Interfaz de actuador articular | CAN/EtherCAT |
| Tipo de reductor articular | Armónico |
| Resolución del encoder articular | 18 bits |
| Batería | 48 V, 10 Ah |
| Autonomía | A confirmar en el presupuesto |
| Detección de fuerza | Flagship: sensor de fuerza de seis dimensiones × 2 en los extremos de los brazos; Standard: ninguno |
| Sensor de actitud | Sensor de actitud de alta precisión (ambas versiones) |
| Percepción visual | Cámara de profundidad Intel RealSense D435i (ambas versiones) |
| Percepción para evitar obstáculos | Flagship, opcional |
| Control y computación | NVIDIA Jetson AGX Orin 64 GB Developer Kit |
| Software | API de doble brazo |
| Comunicación | Articulaciones CAN/EtherCAT; manos 485/CAN |
| Materiales | Estructura de aleación de aluminio; carcasa de aleación de aluminio y ABS |
| Velocidad de marcha | A confirmar en el presupuesto |
| Grado de protección | A confirmar en el presupuesto |
| Precio | Solo bajo presupuesto |
Sectores
Preguntas frecuentes
En tamaño y realimentación. Mide 1,75 m frente a 1,4 m, pesa 58 kg frente a 45 kg y tiene 1,5 m de envergadura frente a 1,26 m, con encoders articulares de 18 bits en lugar de 16/18 bits y una batería de 48 V y 10 Ah. El T140A está diseñado para más carga por brazo, 3 kg frente a 1,5 kg, y camina a 1 m/s; la velocidad de marcha de este modelo se confirma con el presupuesto.
Ambas configuraciones tienen 42 o 44 grados de libertad activos totales, porque el número depende de la versión; cada mano hábil, si se monta, añade seis más. La cifra exacta para una configuración elegida se confirma con el presupuesto.
La versión Flagship añade una mano hábil de alta precisión, dos sensores de fuerza de seis dimensiones en los extremos de los brazos y un paquete opcional de percepción para evitar obstáculos. Todos los demás parámetros, incluidos la estructura, la batería, el sensor de actitud, la cámara de profundidad y la computación, son iguales.
Ambas configuraciones llevan un sensor de actitud de alta precisión y una cámara de profundidad Intel RealSense D435i. La detección de fuerza de seis dimensiones y la percepción para evitar obstáculos son elementos de la versión Flagship.
Ambas configuraciones llevan una batería de 48 V y 10 Ah. La duración de funcionamiento depende de la carga de trabajo y se confirma con el presupuesto.
Se ofrece bajo presupuesto. La versión, la configuración, la cantidad y la entrega se confirman para cada proyecto, y el precio se fija en el presupuesto.
Vistos recientemente
Aún no has visto ningún producto.