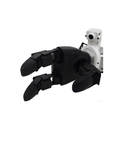
- تحكم في القوة عند كل مفصل تتيح ستة مفاصل دقيقة عديمة الفُرش للتحكم في القوة بتشغيل مباشر ومفصل واحد بالتروس تحكمًا هجينًا في القوة والموضع، ويُبلغ كل مفصل عن عزمه.
- ثلاثة أصابع و7 درجات حرية ثلاث في الإبهام، واثنتان في السبابة، واثنتان في الوسطى، ويدور المفصل الأول للإبهام عبر ±60°.
- أوامر الصلابة والتخميد يتلقى كل مفصل أوامر الموضع والسرعة والعزم والصلابة والتخميد، فيمكن ضبط القبضات لتكون مرنة أو محكمة برمجيًا.
- 1,000 هرتز عبر USB 2.0 تتدفق بيانات نمط المفصل وموضعه وسرعته وعزمه ودرجة حرارته والجهد والتيار وIMU بتردد 1,000 هرتز، في حزم من 1,234 بايت صادرة و1,270 بايت واردة.
- 710 غرامات بأبعاد 175 × 88 × 77 مم تكرر أطراف الأصابع موضعها بدقة ±2 مم، وتقبض اليد على ما يصل إلى 500 غرام لجسم دائري بقطر 5 سم، وراحة اليد للأسفل أو لليسار.
- 12–58 فولت، من −20 إلى 60 °م تستهلك اليد 0.2 أمبير في السكون عند 58 فولت وحتى 10 أمبير، مع 400 واط متاحة لمدة 3 ث.

الوصف
Unitree Dex3-1 هي يد Unitree الروبوتية البارعة ثلاثية الأصابع، وهذه نسختها المتحكَّم بقوتها دون مصفوفات مستشعرات الضغط، المصنوعة للروبوت البشري الشكل Unitree H2، وتُقدَّم يدًا واحدة، يسرى أو يمنى. ويعمل إبهام بثلاث درجات حرية مقابل السبابة والوسطى بدرجتين لكل منهما، أي سبع درجات في المجموع، على يد تزن 710 غرامات وتبلغ أبعادها 175 × 88 × 77 مم.
والتحكم عند المفصل نفسه هو جوهر هذه اليد. فستة مفاصل هي وحدات دقيقة عديمة الفُرش للتحكم في القوة بتشغيل مباشر، ومفصل واحد يُدار بالتروس؛ ويقيس كل منها عزمه ويتلقى أوامر الموضع والسرعة والعزم والصلابة والتخميد، فتستطيع اليد أن تنغلق بلطف حول جسم ما أو أن تمسكه بإحكام. ولأعمال التشغيل عن بُعد لروبوت H2 وأبحاث القبض والتعلّم المعزَّز حيث يمكن قراءة التلامس من عزم المفاصل، فهي الطريقة الأبسط لتزويد الروبوت بيدين عمليتين.
تكرر أطراف الأصابع موضعها بدقة ±2 مم، وتحدد Unitree القبض بما يصل إلى 500 غرام لجسم صلب دائري بقطر 5 سم، وراحة اليد للأسفل أو لليسار، بقدرة تصل إلى 400 واط لمدة 3 ث. ويجري الاتصال عبر USB 2.0 بتردد 1,000 هرتز، ويعيد نمط المفصل وموضعه وسرعته وعزمه ودرجة حرارته والجهد والتيار وبيانات وحدة القياس بالقصور الذاتي (IMU)، بتغذية 12–58 فولت تستهلك 0.2 أمبير في السكون وحتى 10 أمبير؛ وتعمل اليد في درجات حرارة من −20 إلى 60 °م.
تمثّل Dex3-1 Tactile لروبوت H2 اليد نفسها مع 33 مستشعر ضغط للأعمال الكثيفة التلامس، ولمالكي G1 تتوفر Dex3-1 لروبوت G1. ولخمسة أصابع على H2، اطّلع على Unitree Dex5-1، أو تصفّح جميع أيادينا الروبوتية البارعة.
أبرز القدرات
- تحكم في القوة عند كل مفصل: تتيح ستة مفاصل دقيقة عديمة الفُرش للتحكم في القوة بتشغيل مباشر ومفصل واحد بالتروس تحكمًا هجينًا في القوة والموضع، ويُبلغ كل مفصل عن عزمه.
- ثلاثة أصابع و7 درجات حرية: ثلاث في الإبهام، واثنتان في السبابة، واثنتان في الوسطى، ويدور المفصل الأول للإبهام عبر ±60°.
- أوامر الصلابة والتخميد: يتلقى كل مفصل أوامر الموضع والسرعة والعزم والصلابة والتخميد، فيمكن ضبط القبضات لتكون مرنة أو محكمة برمجيًا.
- 1,000 هرتز عبر USB 2.0: تتدفق بيانات نمط المفصل وموضعه وسرعته وعزمه ودرجة حرارته والجهد والتيار وIMU بتردد 1,000 هرتز، في حزم من 1,234 بايت صادرة و1,270 بايت واردة.
- 710 غرامات بأبعاد 175 × 88 × 77 مم: تكرر أطراف الأصابع موضعها بدقة ±2 مم، وتقبض اليد على ما يصل إلى 500 غرام لجسم دائري بقطر 5 سم، وراحة اليد للأسفل أو لليسار.
- 12–58 فولت، من −20 إلى 60 °م: تستهلك اليد 0.2 أمبير في السكون عند 58 فولت وحتى 10 أمبير، مع 400 واط متاحة لمدة 3 ث.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدة عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان الشركة المصنّعة. ويُنسَّق الدعم الفني مع شبكة الخدمة التابعة للشركة المصنّعة. ويُتفق على نطاق الاستخدام والتهيئة ومسؤوليات التجهيز للتشغيل ضمن عرض السعر، ولا يشمل سعر المنتج التركيب في موقعك.
الميزات
المواصفات
| العلامة التجارية | Unitree Robotics |
|---|---|
| الطراز | Dex3-1 (متحكَّم بقوتها) |
| الروبوت المتوافق | Unitree H2 (نسخة مخصّصة لروبوت H2) |
| جهة اليد | يسرى أو يمنى، يد واحدة لكل وحدة، تُختار مع الطلب |
| عدد الأصابع | 3 |
| درجات الحرية | 7: الإبهام 3، والسبابة 2، والوسطى 2 |
| التشغيل | 6 مفاصل دقيقة عديمة الفُرش للتحكم في القوة بتشغيل مباشر، ومفصل واحد يُدار بالتروس |
| التحكم | تحكم هجين في القوة والموضع |
| نطاقات مفاصل الإبهام | المفصل 0: من −60° إلى 60°؛ المفصل 1: من −35° إلى 60°؛ المفصل 2: 0–100° |
| نطاقات مفاصل السبابة والوسطى | المفصل 0: 0–90°؛ المفصل 1: 0–100° |
| الوزن | 710 غرامات |
| الأبعاد (مبسوطة) | 175 × 88 × 77 مم |
| دقة تكرار تموضع طرف الإصبع | ±2 مم |
| حمل القبض | حتى 500 غرام لجسم صلب دائري بقطر 5 سم، وراحة اليد للأسفل أو متجهة لليسار |
| ذروة القدرة | 400 واط لمدة 3 ث |
| مستشعرات الضغط | لا يوجد (33 في Dex3-1 Tactile) |
| التغذية الراجعة | نمط المفصل وموضعه وسرعته وعزمه ودرجة حرارته؛ والجهد والتيار؛ وبيانات IMU |
| جهد التشغيل | 12–58 فولت |
| التيار | 0.2 أمبير في وضع السكون عند 58 فولت، و10 أمبير كحد أقصى |
| واجهة الاتصال | USB 2.0 |
| معدل الاتصال | 1,000 هرتز |
| حجم الحزمة | 1,234 بايت مُرسلة، و1,270 بايت مستقبَلة |
| أوامر التحكم | نمط المفصل، والموضع، والسرعة، والعزم، والصلابة، والتخميد |
| درجة حرارة التشغيل | من −20 إلى 60 °م |
الصناعات
الأسئلة الشائعة
يبلغ سعر اليد ثلاثية الأصابع المتحكَّم بقوتها Unitree Dex3-1 لروبوت H2 في سوقك €7.050.
ستة من مفاصلها السبعة وحدات دقيقة عديمة الفُرش للتحكم في القوة بتشغيل مباشر، ومفصل واحد يُدار بالتروس. ويقيس كل مفصل العزم ويتلقى أوامره، فتعمل اليد بتحكم هجين في القوة والموضع، ويمكن جعلها مرنة عبر أوامر الصلابة والتخميد.
لا. هذه هي النسخة المتحكَّم بقوتها؛ أما Dex3-1 Tactile لروبوت H2 فتضيف 33 مستشعر ضغط في 9 مصفوفات تستشعر من 10 غرامات إلى 2,500 غرام. ومن دونها يُقرأ التلامس عبر عزم المفاصل.
حتى 500 غرام لجسم صلب دائري بقطر 5 سم، وراحة اليد للأسفل أو لليسار، بقدرة تصل إلى 400 واط لمدة 3 ث. وتكرر أطراف الأصابع موضعها بدقة ±2 مم.
عبر USB 2.0 بتردد 1,000 هرتز بتغذية 12–58 فولت، وتعيد نمط المفصل وموضعه وسرعته وعزمه ودرجة حرارته والجهد والتيار وبيانات IMU. ويُؤكَّد التثبيت والتوصيلات على روبوت H2 الخاص بك مع عرض السعر.
كل وحدة يد واحدة تُختار جهتها عند الطلب، لذا يحتاج روبوت H2 بيدين إلى واحدة من كل جهة. ولروبوت G1 نسخ Dex3-1 خاصة به.
يد روبوتية ثلاثية الأصابع متحكَّم بقوتها Unitree Dex3-1 لروبوت H2
- السعر العادي
- €7.050,00
- سعر البيع
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.