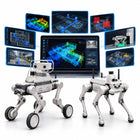
- رسم الخرائط وتحديد الموقع تنشئ الحزمة خرائط لبيئة الروبوت وتحدد موقعه ضمنها، مستخدمةً مستشعر LiDAR ومجموعة المستشعرات المركّبة أصلًا على منصات EDU.
- الملاحة وتخطيط المسار تخطط المسارات نحو الأهداف عبر المنطقة المرسومة وتقود الروبوت عليها، وهذا ما يجعل مهام الدوريات والتفتيش القائمة على المسارات ممكنة.
- تجنّب العوائق يكتشف الروبوت الأشياء والأشخاص على مساره ويلتف حولهم بدلًا من التوقف أو الاصطدام.
- وظائف الشحن التلقائي يستطيع الروبوت العودة إلى محطة شحن متوافقة عند الحاجة، وهي الخطوة نحو تشغيل أطول وأقل حاجة إلى الإشراف.
- تطبيق ملاحة قياسي يدير المشغّلون الخرائط والأهداف والمسارات عبر واجهة جاهزة، فلا يتطلب تنفيذ المهمة وجود مطوّر.
- SDK للتطوير الثانوي يبني المطوّرون تطبيقاتهم الخاصة فوق منظومة الملاحة، ويدمجونها مع مهام أو قدرات إدراك أو تكاملات مخصصة.

الوصف
هذه حزمة برمجية وليست روبوتًا: منظومة الملاحة الذاتية التجارية من GENISOM لروبوتَي Genisom L1 EDU وL1-W EDU. فهذان الروبوتان يصلان مزوّدين بمستشعر 3D LiDAR وكاميرا عمق ونظام RTK GNSS وقدرة حوسبة مدمجة تبلغ 100 TOPS، أي بكل ما يلزم للملاحة باستثناء الملاحة نفسها.
والبديل هو منظومة RoamerX Open المجانية من GENISOM. فهي تعمل على ROS 2 Humble، ويمكن تشغيلها مع محاكي MATRiX، وتشكّل أساسًا جيدًا للتعلّم، لكنها نقطة انطلاق بمستوى العرض التوضيحي: فتحويلها إلى نظام يرسم خريطة مبنى بموثوقية ويتبع المسارات ويعود للشحن يتطلب وقتًا هندسيًا حقيقيًا. وRoamer X Pro هو ما يسد هذه الفجوة.
وتوفر الحزمة رسم الخرائط وتحديد الموقع بالمستشعرات المركّبة أصلًا، وتخطيط المسار عبر المنطقة المرسومة، وتجنّب العوائق ليلتف الروبوت حول الأشخاص والأشياء بدلًا من التوقف، ووظائف الشحن التلقائي التي تعيده إلى محطة شحن متوافقة. ويمنح تطبيق ملاحة قياسي المشغّلين الخرائط والأهداف والمسارات دون كتابة أي شيفرة، وتتيح واجهة SDK للمطوّرين بناء مهامهم أو قدرات الإدراك أو التكاملات الخاصة بهم فوق ملاحة تعمل فعليًا.
وثمة أمران لا تمثّلهما هذه الحزمة. فهي ليست Genisom M1 RoamerX Pro، وهو روبوت صناعي رباعي الأرجل برمجياته مهيّأة مسبقًا، ولا حاجة إليها مع إصدار L1 EDU RoamerX Pro أو L1-W EDU RoamerX Pro لأنهما يتضمنانها. فهذه الحزمة مخصصة لمالكي روبوتات L1 EDU وL1-W EDU القياسية. ويُؤكَّد في عرض السعر كلٌّ من نطاق الترخيص ومدته، وطريقة تسليم التحديثات، ومحطة الشحن التي تتطلبها وظيفة الشحن التلقائي، ودعم الاستخدام في الأماكن المغلقة والمفتوحة وعلى طوابق متعددة، ولغات البرمجة وإصدارات ROS التي يدعمها SDK.
القدرات الرئيسية
- رسم الخرائط وتحديد الموقع: تنشئ الحزمة خرائط لبيئة الروبوت وتحدد موقعه ضمنها، مستخدمةً مستشعر LiDAR ومجموعة المستشعرات المركّبة أصلًا على منصات EDU.
- الملاحة وتخطيط المسار: تخطط المسارات نحو الأهداف عبر المنطقة المرسومة وتقود الروبوت عليها، وهذا ما يجعل مهام الدوريات والتفتيش القائمة على المسارات ممكنة.
- تجنّب العوائق: يكتشف الروبوت الأشياء والأشخاص على مساره ويلتف حولهم بدلًا من التوقف أو الاصطدام.
- وظائف الشحن التلقائي: يستطيع الروبوت العودة إلى محطة شحن متوافقة عند الحاجة، وهي الخطوة نحو تشغيل أطول وأقل حاجة إلى الإشراف.
- تطبيق ملاحة قياسي: يدير المشغّلون الخرائط والأهداف والمسارات عبر واجهة جاهزة، فلا يتطلب تنفيذ المهمة وجود مطوّر.
- SDK للتطوير الثانوي: يبني المطوّرون تطبيقاتهم الخاصة فوق منظومة الملاحة، ويدمجونها مع مهام أو قدرات إدراك أو تكاملات مخصصة.
الشراء عبر Robotix Market
يتم توريد هذه الوحدة جديدة عبر قنوات توزيع راسخة وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق النشر والتهيئة ومسؤوليات التشغيل الأولي فيُتفق عليها ضمن عرض السعر — ولا يشمل سعر المنتج التركيب في الموقع.
الميزات
المواصفات
| العلامة التجارية | Genisom |
|---|---|
| الطراز | Roamer X Pro |
| نوع المنتج | حزمة برمجيات للملاحة الذاتية |
| الروبوتات المتوافقة | Genisom L1 EDU، Genisom L1-W EDU |
| الوظائف الأساسية | رسم الخرائط، وتحديد الموقع، والملاحة، وتخطيط المسار، وتجنّب العوائق |
| الشحن | وظائف الشحن التلقائي في محطة متوافقة |
| واجهة المشغّل | تطبيق ملاحة قياسي |
| واجهة المطوّر | واجهة SDK؛ يدعم التطوير الثانوي |
| البديل المجاني | RoamerX Open: مفتوح المصدر، بمستوى العرض التوضيحي، ROS 2 Humble، يعمل مع محاكي MATRiX |
| غير مطلوبة مع | إصداري L1 EDU RoamerX Pro وL1-W EDU RoamerX Pro لأنهما يتضمنانها |
| نطاق الترخيص ومدته والتحديثات | تُؤكَّد في عرض السعر |
| محطة الشحن المطلوبة للشحن التلقائي | تُؤكَّد في عرض السعر |
| دعم الأماكن المغلقة والمفتوحة والطوابق المتعددة | يُؤكَّد في عرض السعر |
| لغات SDK وإصدارات ROS | تُؤكَّد في عرض السعر |
الصناعات
الأسئلة الشائعة
لروبوتَي Genisom L1 EDU وGenisom L1-W EDU، إذ صُممت الحزمة لقدرات الحوسبة المدمجة والمستشعرات فيهما.
رسم الخرائط وتحديد الموقع والملاحة وتخطيط المسار وتجنّب العوائق ووظائف الشحن التلقائي، إضافةً إلى تطبيق ملاحة قياسي للمشغّلين وواجهة SDK للمطوّرين.
RoamerX Open هي منظومة GENISOM المجانية مفتوحة المصدر بمستوى العرض التوضيحي على ROS 2 Humble، وهي مفيدة كأساس للتعلّم. أما Roamer X Pro فهو الحزمة التجارية الجاهزة للنشر، ويضيف الشحن التلقائي وتطبيق الملاحة القياسي.
لا. فهذه الإصدارات تتضمن البرنامج أصلًا. وهذه الحزمة مخصصة لمالكي روبوتات L1 EDU وL1-W EDU القياسية.
لا. فطراز M1 RoamerX Pro روبوت صناعي رباعي الأرجل بأرجل مزوّدة بعجلات، وملاحته مهيّأة مسبقًا. أما هذا المنتج فهو الحزمة البرمجية وحدها لمنصات L1 EDU.
يبلغ سعر برنامج الملاحة Genisom Roamer X Pro في سوقك €5.500.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.