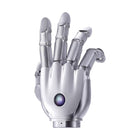
- 21 درجة حرية نشطة لكل مفصل محركه الخاص: خمسة في الإبهام وأربعة في كل إصبع، بما في ذلك الانفراج الجانبي عند كل مفصل سُلامي.
- مفاصل بدفع مباشر قابلة للتحريك العكسي لعدم وجود علبة تروس بين المحرك والمفصل، تلين الأصابع أمام القوة الخارجية، وتصمّمها BrainCo لاستجابة بالمللي ثانية وتلامس مرن وآمن.
- قبض 100 نيوتن وحمولة 20 كجم تقبض اليد بقوة لا تقل عن 100 نيوتن، وتقرص بقوة لا تقل عن 25 نيوتن، وتحمل 20 كجم باليد كاملة أو 5 كجم بالأصابع الأربعة.
- 33 نمط قبض تُفيد BrainCo بدرجة Kapandji كاملة للمقابلة وبجميع أنماط القبض الـ 33 في تصنيف Feix GRASP، على أجسام يتراوح قطرها بين 10 و150 مم.
- 0.33 ث من الفتح إلى الإغلاق تنتقل المفاصل من الفتح إلى الإغلاق في 0.33 ث وتتكرر بدقة 0.1° تحت التحكم في الموضع أو القوة والموضع بأسلوب MIT أو التيار أو القبول أو الممانعة بتردد 500 هرتز.
- EtherCAT وCAN FD وRS-485 بجهد 16–85 فولت تتيح ثلاثة نواقل صناعية ومدخل تغذية واسع تشغيل اليد من خط الطاقة الرئيسي للروبوت الشبيه بالبشر.
- منظومة برمجية مفتوحة تأتي حزم SDK بلغتي Python وC/C++، وبرنامج تشغيل ROS 2 Humble، ونماذج URDF وMuJoCo وIsaac Sim مع عروض توضيحية للتعلم المعزز والتشغيل عن بُعد.


الوصف
BrainCo Revo 3-21 Basic هي يد BrainCo الروبوتية البارعة ذات 21 درجة حرية في إصدارها الأساسي Revo 3 U21، دون مستشعرات لمس، وتُصنع يدًا يسرى أو يمنى. لكل مفصل من مفاصلها الواحد والعشرين محرك خاص بدفع مباشر وقابل للتحريك العكسي: خمسة في الإبهام وأربعة في كل إصبع، فينثني كل إصبع عند ثلاثة مفاصل وينفرج جانبيًا عند المفصل السُّلامي.
وعدد المفاصل هذا هو ما يميز Revo 3 عن Revo 2 ذات 11 درجة حرية. إذ تُفيد BrainCo بدرجة Kapandji كاملة للمقابلة وبجميع أنماط القبض الـ 33 في تصنيف Feix GRASP، على أجسام يتراوح قطرها من 10 مم إلى 150 مم، ما يفتح الباب أمام المناولة داخل اليد: تدوير الأدوات وإعادة قبضها واستخدامها بدلًا من مجرد الإطباق عليها. تقبض اليد بقوة لا تقل عن 100 نيوتن، وتقرص بقوة لا تقل عن 25 نيوتن، وتحمل 20 كجم (5 كجم بالأصابع الأربعة)، وتنقل المفصل من الفتح إلى الإغلاق في 0.33 ث، وتتكرر حركتها بدقة 0.1°.
وهي موجهة إلى فرق أبحاث الذكاء الاصطناعي المتجسد والروبوتات الشبيهة بالبشر، والجامعات، ومصنّعي الروبوتات الذين يدرّبون سياسات المناولة. يجري التحكم بتردد 500 هرتز عبر EtherCAT أو CAN FD أو RS-485 بنمط الموضع أو القوة والموضع بأسلوب MIT أو التيار أو القبول أو الممانعة، بتغذية 16–85 فولت، وتوجد على اللوحة الرئيسية وحدة IMU ومستشعر حرارة. وتوفر BrainCo حزم SDK بلغتي Python وC/C++، وبرنامج تشغيل ROS 2 Humble، ونماذج URDF وMuJoCo وIsaac Sim، وعروضًا توضيحية للتعلم المعزز وVLA والتشغيل عن بُعد. والمفاصل الأساسية مصنّفة لـ 1,000,000 دورة انثناء.
تشترك جميع إصدارات Revo 3 في هذه المواصفات ولا تختلف إلا في الاستشعار. إذ تضيف Revo 3-21 Touch (U21T) مصفوفة ضغط بـ 451 نقطة، فيما تجمع Revo 3-21 V-Touch (U21VT) بين مصفوفة في راحة اليد بـ 336 نقطة وأطراف أصابع لمسية بصرية. ولروبوت Unitree H2، اطّلع على يد Revo 3 U21 لروبوت H2 EDU. اختر Basic حين يكفي التغذية الراجعة لموضع المحرك وتياره، أو قارن سلسلة Revo 2 والمصنّعين الآخرين ضمن أيادينا الروبوتية البارعة.
أبرز القدرات
- 21 درجة حرية نشطة: لكل مفصل محركه الخاص: خمسة في الإبهام وأربعة في كل إصبع، بما في ذلك الانفراج الجانبي عند كل مفصل سُلامي.
- مفاصل بدفع مباشر قابلة للتحريك العكسي: لعدم وجود علبة تروس بين المحرك والمفصل، تلين الأصابع أمام القوة الخارجية، وتصمّمها BrainCo لاستجابة بالمللي ثانية وتلامس مرن وآمن.
- قبض 100 نيوتن وحمولة 20 كجم: تقبض اليد بقوة لا تقل عن 100 نيوتن، وتقرص بقوة لا تقل عن 25 نيوتن، وتحمل 20 كجم باليد كاملة أو 5 كجم بالأصابع الأربعة.
- 33 نمط قبض: تُفيد BrainCo بدرجة Kapandji كاملة للمقابلة وبجميع أنماط القبض الـ 33 في تصنيف Feix GRASP، على أجسام يتراوح قطرها بين 10 و150 مم.
- 0.33 ث من الفتح إلى الإغلاق: تنتقل المفاصل من الفتح إلى الإغلاق في 0.33 ث وتتكرر بدقة 0.1° تحت التحكم في الموضع أو القوة والموضع بأسلوب MIT أو التيار أو القبول أو الممانعة بتردد 500 هرتز.
- EtherCAT وCAN FD وRS-485 بجهد 16–85 فولت: تتيح ثلاثة نواقل صناعية ومدخل تغذية واسع تشغيل اليد من خط الطاقة الرئيسي للروبوت الشبيه بالبشر.
- منظومة برمجية مفتوحة: تأتي حزم SDK بلغتي Python وC/C++، وبرنامج تشغيل ROS 2 Humble، ونماذج URDF وMuJoCo وIsaac Sim مع عروض توضيحية للتعلم المعزز والتشغيل عن بُعد.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدة عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان الشركة المصنّعة. ويُنسَّق الدعم الفني مع شبكة الخدمة التابعة للشركة المصنّعة. ويُتفق على نطاق الاستخدام والتهيئة ومسؤوليات التجهيز للتشغيل ضمن عرض السعر، ولا يشمل سعر المنتج التركيب في موقعك.
فيديوهات المنتج الرسمية
الميزات
المواصفات
| العلامة التجارية | BrainCo |
|---|---|
| الطراز | Revo 3-21 Basic |
| رمز طراز BrainCo | Revo 3 U21 (Base) |
| عدد الأصابع | 5 |
| درجات الحرية | 21، جميعها نشطة ويحرّك كلًا منها محركه الخاص |
| توزيع درجات الحرية | الإبهام 5؛ والسبابة والوسطى والبنصر والخنصر 4 لكل منها |
| دفع المفاصل | دفع مباشر بالكامل، قابل للتحريك العكسي |
| نطاقات مفاصل الإبهام | تبعيد/تقريب CMC من 0 إلى 110°، ودوران CMC (المقابلة) من 0 إلى 105°، وانثناء CMC من 0 إلى 75°، وانثناء MCP من −10° إلى 90°، وانثناء IP من −20° إلى 90° |
| نطاقات مفاصل الأصابع | انثناء MCP من −5° إلى 90°، وPIP من −10° إلى 90°، وDIP من −20° إلى 90°؛ والتبعيد/التقريب: السبابة من −10° إلى 30°، والوسطى من −20° إلى 25°، والبنصر من −25° إلى 20°، والخنصر من −30° إلى 10° |
| الأبعاد الإجمالية | 216 × 108 × 50 مم |
| الوزن | يُؤكَّد ضمن عرض السعر |
| أقصى قوة قبض نشطة | ≥ 100 نيوتن |
| أقصى قوة قرص لطرف الإصبع | ≥ 25 نيوتن |
| حمولة اليد كاملة | 20 كجم |
| حمولة الأصابع الأربعة | 5 كجم |
| دقة تكرار الموضع | 0.1° |
| زمن المفصل من الفتح إلى الإغلاق | 0.33 ث |
| قطر القبض | 10–150 مم |
| نطاق أنماط القبض | درجة Kapandji الكاملة للمقابلة؛ و33 نمط قبض (تصنيف Feix GRASP) |
| الاستشعار اللمسي | لا يوجد (موجود في Revo 3-21 Touch وV-Touch) |
| المستشعرات المدمجة | وحدة IMU ومستشعر حرارة على اللوحة الرئيسية |
| واجهات الاتصال | EtherCAT، وCAN FD، وRS-485 (Modbus RTU، بسرعة 5 ميغابت/ث افتراضيًا) |
| تردد التحكم في المفاصل | 500 هرتز |
| أنماط التحكم | التحكم في الموضع، والقوة والموضع بأسلوب MIT، والتيار، والقبول (admittance)، والممانعة (impedance) |
| جهد التغذية | 16–85 فولت (يُنصح بمصدر تيار مستمر مستقر بجهد 24 فولت وقدرة تزيد على 100 واط) |
| أقصى تيار | 10 أمبير عند 24 فولت |
| موصل الطاقة | XT30 |
| جهة اليد | يسرى أو يمنى؛ حدّد الجهة عند الطلب |
| معرّف الجهاز الافتراضي (RS-485) | 126 لليد اليسرى، و127 لليد اليمنى |
| حزمة SDK | Python وC/C++ لنظامي Linux وWindows؛ وبرنامج تشغيل ROS 2 Humble مع ros2_control |
| نماذج المحاكاة | URDF (ROS 1/2)، وMJCF (MuJoCo)، وUSD (Isaac Sim) |
| تحديثات البرنامج الثابت | لاسلكيًا (OTA) |
| المتانة | المفاصل الأساسية مصنّفة لـ 1,000,000 دورة انثناء؛ وخضعت لاختبارات السقوط والاهتزاز والحمل والحرارة ورذاذ الملح |
| التثبيت على الروبوت | يُؤكَّد ضمن عرض السعر |
الصناعات
الأسئلة الشائعة
يبلغ سعر اليد الروبوتية البارعة BrainCo Revo 3-21 Basic (U21) في سوقك €15.600.
إحدى وعشرون، جميعها نشطة، ولكل منها محرك بدفع مباشر خاص بها: خمس في الإبهام وأربع في كل من الأصابع الأخرى، تشمل الانثناء عند ثلاثة مفاصل والانفراج الجانبي.
لا. تستشعر Basic (U21) عبر موضع محركاتها وتيارها، إضافةً إلى وحدة IMU ومستشعر حرارة. وتضيف Revo 3-21 Touch مصفوفة ضغط بـ 451 نقطة، فيما تضيف V-Touch أطراف أصابع لمسية بصرية.
تقبض بقوة لا تقل عن 100 نيوتن، وتقرص بقوة لا تقل عن 25 نيوتن، وتحمل 20 كجم باليد كاملة أو 5 كجم بالأصابع الأربعة، وتُغلق المفصل في 0.33 ث.
عبر EtherCAT أو CAN FD أو RS-485 بمعدل تحكم 500 هرتز، بتغذية 16–85 فولت. وتوفر BrainCo حزم SDK بلغتي Python وC/C++ وبرنامج تشغيل ROS 2 Humble، ويُؤكَّد تثبيتها على ذراعك أو روبوتك الشبيه بالبشر ضمن عرض السعر.
تصنع BrainCo يد Revo 3 بالجهتين. أخبرنا بالجهة التي تحتاجها عند الطلب، أو اطلب يدًا من كل جهة للحصول على زوج؛ ومعرّفا RS-485 الافتراضيان هما 126 لليد اليسرى و127 لليد اليمنى.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.